by Mia Ilavska
Novembre 10, 2026
Come testiamo l’accuratezza dei sensori di parcheggio: dentro ViCheP
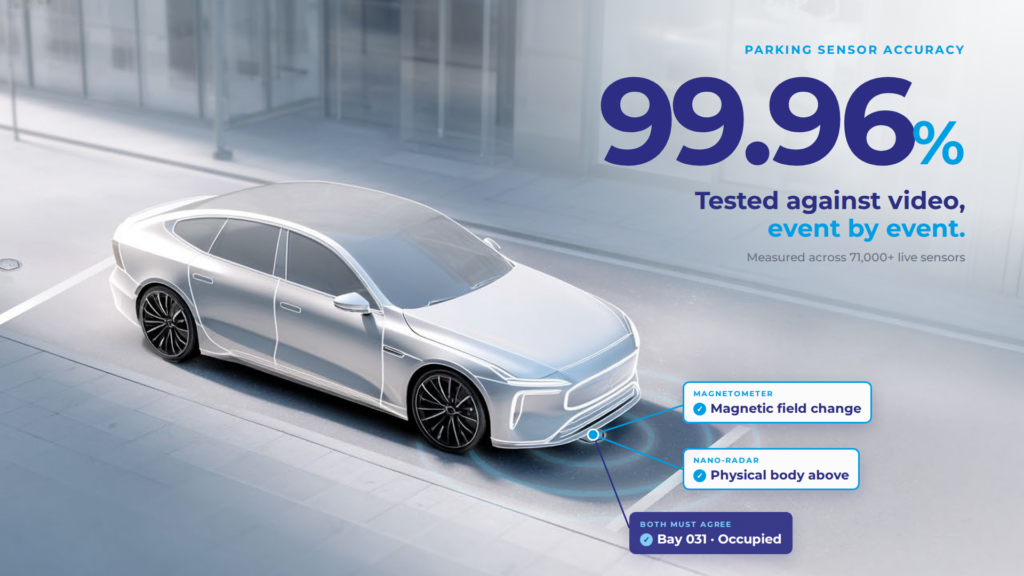
Table of content
Recommended articles
Test di accuratezza dei sensori di parcheggio con ViCheP
Per confrontare i dati dei sensori con la realtà abbiamo creato un’applicazione web chiamata ViCheP (Video Check Portal). Permette al nostro team di confrontare, in modo visivo e preciso, gli eventi di parcheggio reali con ciò che il sensore ha segnalato.
ViCheP elabora il video di un parcheggio dotato di sensori di prova e sovrappone alle riprese la planimetria del parcheggio, segnando la posizione di ogni sensore e i confini di ogni stallo. Il risultato è una mappa in tempo reale di dove si trova ogni sensore rispetto ai veicoli sopra di esso.
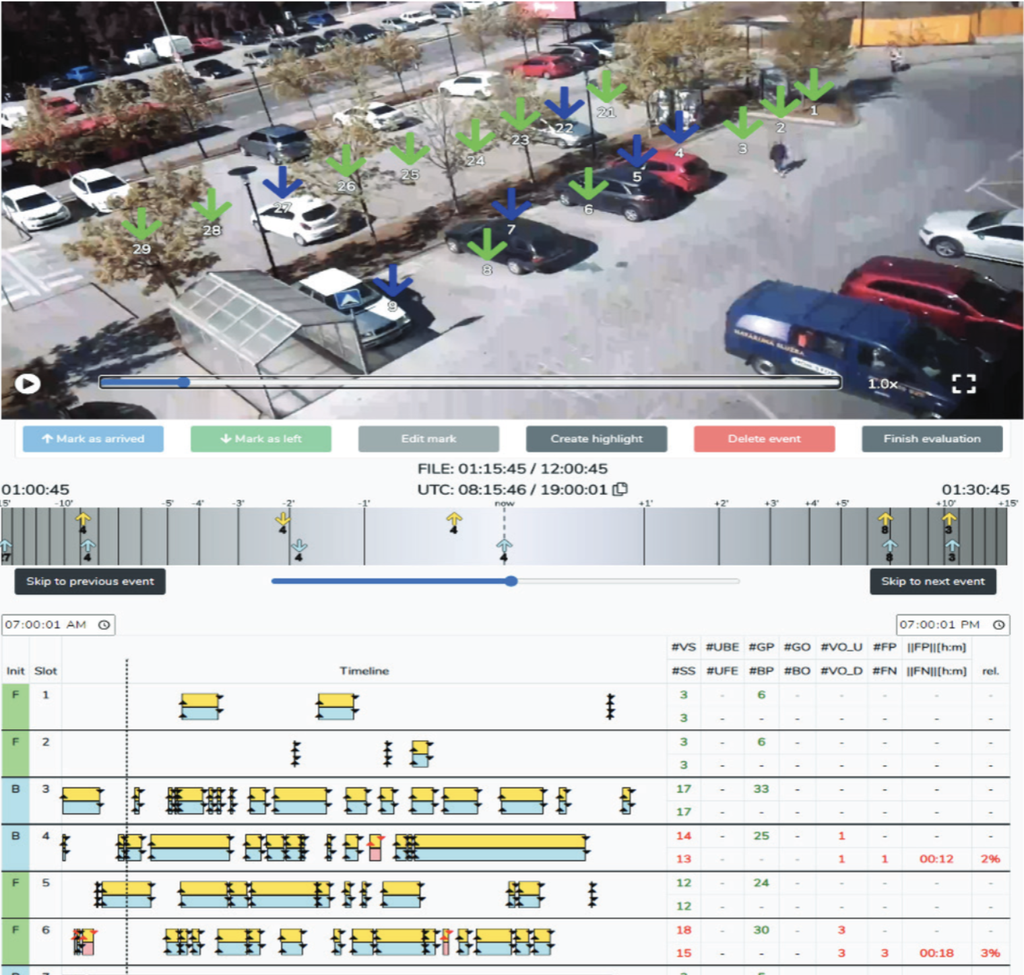
«ViCheP non serviva solo a raccogliere dati», spiega Jozef, l’ingegnere meccanico che ha sviluppato il software. «Ci permetteva di sovrapporre la posizione dei sensori al video, così il team vedeva esattamente dove si trovava ogni sensore rispetto ai veicoli. In questo modo era molto più facile capire quando e perché si verificava un errore.»
Il test di accuratezza dei sensori di parcheggio parte da una base manuale
Il team ha poi esaminato manualmente ogni segmento video di 12 ore, registrando ogni evento di parcheggio sullo schermo con l’orario esatto in cui un veicolo entrava o lasciava ogni stallo. Quella registrazione fatta a mano era il riferimento reale.
Abbiamo quindi estratto i dati dei sensori e li abbiamo confrontati, evento per evento, con il registro video. Questo confronto affiancato è il cuore del nostro test di accuratezza dei sensori di parcheggio. Ogni discrepanza indicava una situazione specifica da analizzare e ricondurre a una causa.
Cosa ha rivelato il test di accuratezza dei sensori di parcheggio
ViCheP ha fatto emergere alcune situazioni che mettevano in difficoltà le prime versioni:
- Eventi rapidi e transitori. Un’auto che entra per un attimo in uno stallo senza parcheggiare, per esempio per fare inversione, oppure un veicolo che esce e un altro che arriva nel giro di pochi secondi.
- Manovre prolungate. Un conducente che va avanti e indietro per raddrizzarsi, rendendo più difficile per il sensore chiudere l’evento.
In ogni caso abbiamo individuato la causa principale e regolato la sensibilità del sensore e i parametri di rilevamento, così che le prestazioni reggessero in condizioni reali e disordinate, non solo in quelle ideali. Ogni correzione è poi passata dallo stesso test per confermare che funzionasse.
Due sensori, non uno: magnetometro più nanoradar
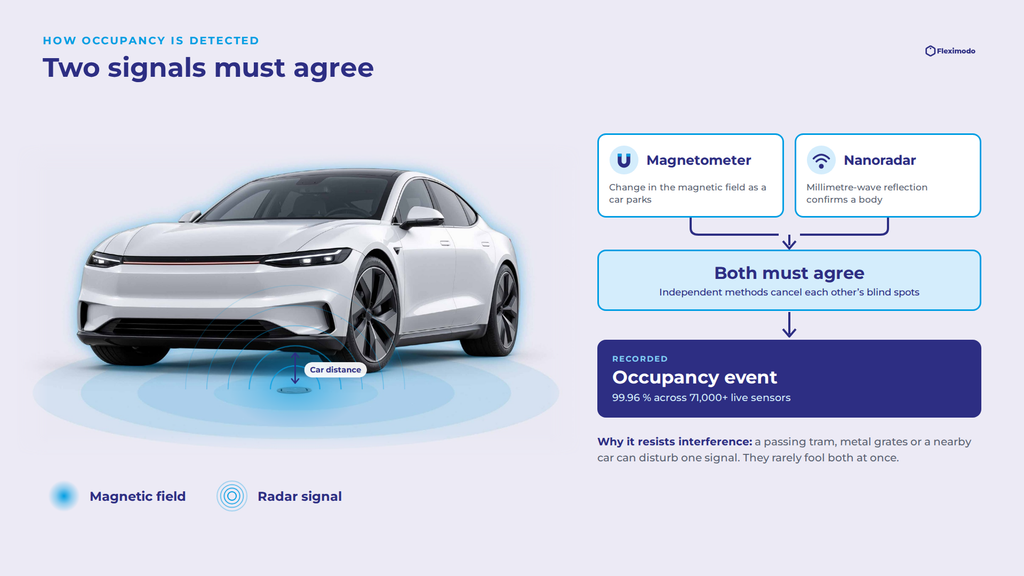
I nostri primi sensori usavano solo un magnetometro, che raggiungeva un’accuratezza di circa il 95 per cento. Un magnetometro rileva la variazione che un veicolo provoca nel campo magnetico locale: è affidabile, ma può essere ingannato da interferenze o dai casi limite descritti sopra.
Quando è diventato disponibile un nanoradar compatto e a basso consumo, abbiamo iniziato ad affiancarlo al magnetometro. Il radar conferma la presenza di un corpo fisico sopra il sensore con una riflessione a onde millimetriche e gestisce movimenti ed eventi brevi con cui il magnetometro da solo fatica. Poiché i due metodi sono indipendenti, ciascuno copre i punti ciechi dell’altro, ed entrambi devono concordare prima che un evento venga registrato. Nel nostro test di accuratezza dei sensori di parcheggio, è stata proprio questa combinazione a colmare il divario lasciato dal magnetometro.
«Raggiungere questo livello di accuratezza è stato un punto di svolta», afferma Bohdan, che guida il Business Development di Fleximodo. «Quando abbiamo iniziato a parlare con città e clienti commerciali, il riscontro era chiaro. Hanno bisogno di questo livello di affidabilità per introdurre il parcheggio intelligente con fiducia, e ora possiamo offrirglielo.»
Il risultato: dal 99,29 per cento nei test al 99,96 per cento su larga scala
Nello studio condotto con ViCheP su oltre 50.000 eventi di parcheggio reali, il sistema a doppio sensore ha raggiunto un’accuratezza verificata del 99,29 per cento. Da allora, perfezionato in esercizio e misurato su oltre 71.000 sensori sul campo, ha raggiunto il 99,96 per cento.
La differenza tra questi numeri e il risultato di un solo sensore non è estetica. In un’installazione da 1.000 stalli, la differenza tra il 95 e il 99,96 per cento è la differenza tra decine di letture errate in ogni momento e meno di una. Letture errate significano falsi allarmi per il controllo, pannelli di indirizzamento sbagliati e dati di occupazione di cui una città non può fidarsi. È l’accuratezza a rendere affidabile il resto di un sistema di parcheggio intelligente.
Perché l’accuratezza dei sensori di parcheggio è importante
Un sensore di parcheggio è utile quanto i dati che produce. Guida, controllo, tariffe e pianificazione ereditano tutti il tasso di errore del sensore, quindi una frazione di punto percentuale sul sensore si moltiplica su un’intera città. Per questo il nostro test di accuratezza dei sensori di parcheggio usa il video anziché un dato di laboratorio, e per questo abbiamo continuato a perfezionare finché il numero non ha retto nel mondo reale.
Per i dati principali, leggete la nostra panoramica sull’accuratezza dei sensori di parcheggio. Scoprite come funziona il rilevamento nella nostra guida su come funzionano i sensori di parcheggio, confrontate le reti nell’articolo sui sensori di parcheggio LoRaWAN o scoprite i sensori di parcheggio IoT.
Domande frequenti
Quanto sono accurati i sensori di parcheggio Fleximodo?
I sensori Fleximodo rilevano l’occupazione con un’accuratezza del 99,96 per cento, misurata su oltre 71.000 sensori in funzione. Un magnetometro e un nanoradar confermano insieme ogni evento, il che mantiene la lettura affidabile anche nei siti con forti interferenze.
Come si misura l’accuratezza dei sensori di parcheggio?
Confrontando i dati dei sensori con la realtà, evento per evento. Fleximodo ha creato uno strumento chiamato ViCheP che sovrappone la posizione dei sensori al video del parcheggio, così una registrazione manuale di ogni evento reale può essere confrontata con ciò che ogni sensore ha segnalato. La verifica ha riguardato oltre 50.000 eventi di parcheggio.
Che cos’è ViCheP?
ViCheP (Video Check Portal) è l’applicazione web interna di Fleximodo per verificare l’accuratezza dei sensori. Mappa la posizione dei sensori sul video del parcheggio, così il team vede esattamente dove si è verificato un errore e perché.
Perché combinare un magnetometro e un nanoradar?
Un magnetometro da solo raggiunge un’accuratezza di circa il 95 per cento e può essere ingannato da interferenze o eventi rapidi. L’aggiunta di un nanoradar fornisce una seconda conferma indipendente, così i due metodi compensano a vicenda i propri punti deboli e portano l’accuratezza al 99,96 per cento.
Una maggiore accuratezza conta davvero su scala urbana?
Sì. In un’installazione da 1.000 stalli, passare dal 95 al 99,96 per cento riduce le letture errate da decine in ogni momento a meno di una. È la differenza tra controlli e guida di cui una città può fidarsi e dati di cui non può fidarsi.
